
水中の圧力で深さがわかる?水中ロボットを支えるデジタル圧力計測

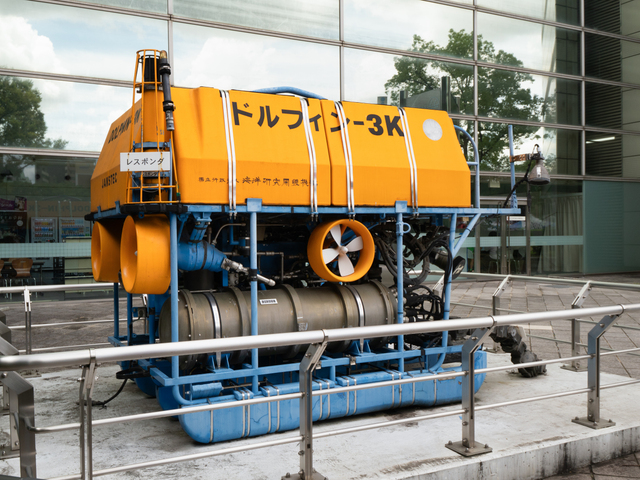
水中ドローンや海洋調査用ロボットを動かすには、「いま、どの深さにいるのか」を常に把握する必要があります。その手がかりになるのが、水中の圧力です。今回は、水圧から深さを求める仕組みと、圧力トランスミッターが使われる現場を解説し、デジタル出力を備えたPR3930/PR3940シリーズの特長を紹介します。
目次
水中の圧力を測ると、なぜ深さがわかるのか
水中では、上にある水の重さによって圧力が生じます。これを「静水圧」と呼び、水面からの圧力の増え方は「水の密度×重力加速度×深さ」で求められます。
海洋研究開発機構(JAMSTEC)の解説によると、水圧は約10m潜るごとに約1気圧ずつ増えます。大気圧を含めると、水深10mでおよそ2気圧です。精密に換算する場合は、水温や塩分による海水密度の違いも考慮します。
圧力トランスミッターは、測った圧力を外部機器へ送れる電気信号に変える装置です。受信側で深さに換算すれば、機体の深度として使えます。ただし、圧力からわかるのは水面からの鉛直方向の深さです。水平位置や海底までの距離は、音響測位装置などを組み合わせて測ります。
水中の圧力計測が使われる現場
水中の圧力計測が使われる現場について解説します。
|ROV・AUV・水中ドローンの深度把握と制御
ROVは人が遠隔操作する水中ロボット、AUVは自律して航行する水中ロボットです。これらの機体や水中ドローン、潜水調査船では、圧力から求めた深度を操縦や自動制御に使います。目標の深さを保って撮影や点検をする場面では、現在の深度と目標値との差をもとに推進器(スラスタ)の出力を調整します。
|海底作業と地震後の海底変動のモニタリング
海底設備の点検や調査では、作業機の深度を記録しておくと、どの深さで取得した映像やデータなのかを後から確認できます。
海底に固定した水圧計は、海底の隆起・沈降を調べるためにも使われます。海底が隆起すれば上にある水が減り、水圧が下がるためです。実際には潮の満ち引きや、センサの値が時間とともにずれる「ドリフト」を分けて評価します。JAMSTECの南海トラフでの観測では、ドリフトを補正したうえで年間1.5〜2.5cm程度の海底の沈降が捉えられています。
| 使用現場 | 圧力データの主な役割 |
|---|---|
| 水中ロボットの航行 | 現在の深度を把握し、深度制御に利用 |
| 海底での作業・調査 | 映像や観測データに対応する深度を記録 |
| 海底に固定した観測装置 | 補正を加えたうえで、海底の上下変動を調べる |
デジタル出力が水中ロボットに向いている理由
デジタル出力のトランスミッターは、測定値を数値のまま通信で送れるため、制御プログラムやPCで扱いやすいのが特長です。PR3930はRS-485(ノイズに強い有線の通信方式)の独自プロトコル、PR3940はModbus RTU(産業機器で広く使われる通信の取り決め)に対応しています。
|配線を減らし、ノイズにも強い
RS-485・Modbus RTUでは、センサごとに固有のアドレスを割り当て、1本の通信線に複数の機器をつなげます。耐圧容器の貫通部(ペネトレータ)を減らせるので、浸水のリスクを抑えられます。また、差動信号で伝送するため、スラスタの大電流の配線が近くにあってもデータが乱れにくく、深度保持(Depth Hold)の制御が安定します。
|PCや制御ボードにつなぎやすい
USB-RS485変換アダプターを介せば、PCやRaspberry Piベースの制御システム(BlueOSなど)に接続できます。Modbusに対応したソフトやライブラリを使えば、深度データをリアルタイムに表示・記録でき、潜航試験の比較にも使えます。
一方、アナログ出力のセンサは、電圧や電流を数値に変えるデータロガーなどのA/D変換機器が別途必要です。なお、PR3930/PR3940は0〜5Vのアナログ出力も備えており、既存のアナログ系にも接続できます。
PR3930/PR3940シリーズの特長と選定ポイント
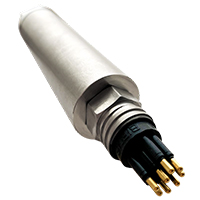
PR3930/PR3940シリーズは、クローネが取り扱うESI Technology社製のデジタル水中圧力トランスミッターです。ROV・AUVや深海環境向けに設計されたハイエンドセンサで、主な仕様は次のとおりです。
| 項目 | 仕様 |
|---|---|
| 耐圧深度 | 最大水深6,000m定格(完全溶接構造) |
| 接液部 | 316Lステンレス製ハウジング+チタン合金製計測セル |
| センサ | シリコンオンサファイア(SoS)、過圧耐性 最大2,000bar |
| 圧力レンジ | 0〜10bar から 0〜1,500bar(シールドゲージ圧) |
| 精度 | デジタル ±0.15% of span BFSL/アナログ ±0.25% of span BFSL |
| 出力 | PR3930:RS-485独自プロトコル+0〜5V/PR3940:Modbus RTU+0〜5V |
SoSは、サファイアの基板上にシリコンのひずみゲージを形成したセンサ技術で、温度変化や長期使用でもゼロ点がずれにくい特性があります。シールドゲージ圧は、基準となる大気圧をセンサ内に封じ込めた方式で、大気に通じるチューブを引き回す必要がありません。
選定では、使用深度に合った圧力レンジを選ぶことが第一です。精度は測定幅(span)に対する割合で決まるため、必要以上に広いレンジを選ぶと、深度の誤差もその分大きくなります。あわせて、データの更新周期が制御の要件に合うか、接続先がどちらの通信方式に対応しているかを確認してください。
水中の圧力計測は、用途とデータの使い方から選ぶ
水中の圧力は、ロボットの深度把握や制御、海底の変動調査に欠かせない情報です。機器を選ぶ際は、使用する深さや必要な精度に加え、測定値をどの装置で処理・記録するかまで決めておくと、必要な仕様が絞り込めます。
深海対応とデジタル連携を検討している方は、PR3930/PR3940シリーズをご覧ください。クローネでは、使用条件や接続先に応じた製品選定のご相談を承っています。


 製品に関する